
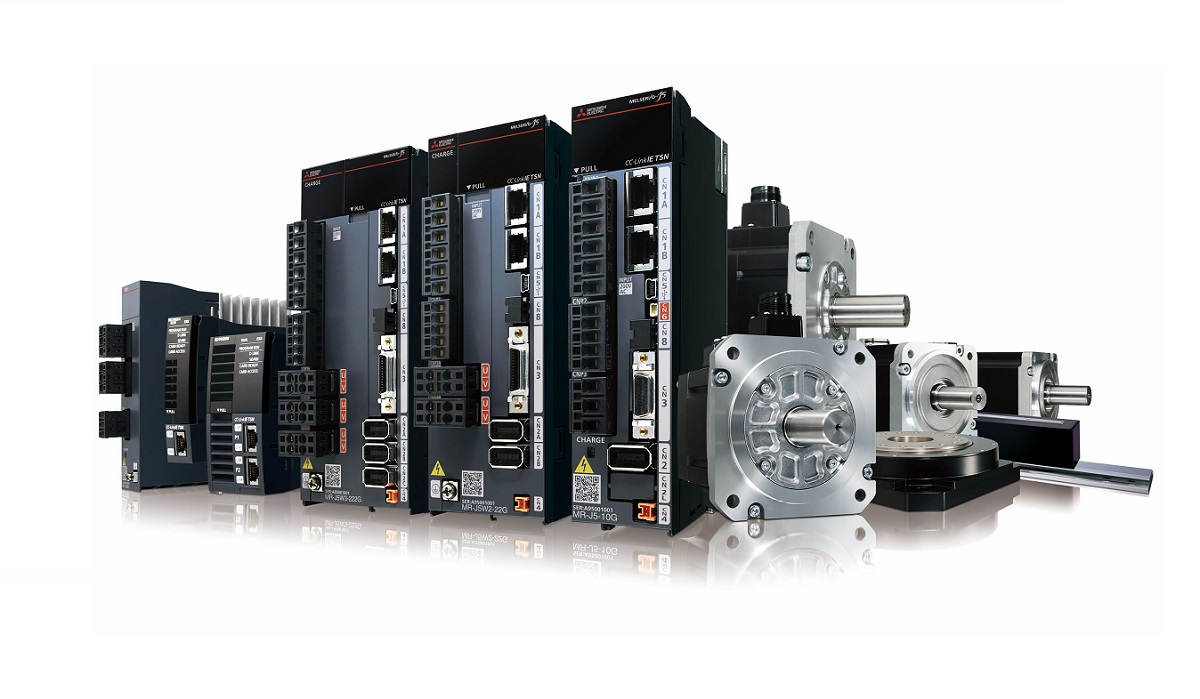
Modern üretim tesislerinde duruş sürelerini azaltmak, çevrim zamanlarını optimize etmek ve ürün kalitesinde süreklilik sağlamak doğrudan doğru kontrol altyapısının seçilmesine bağlıdır. Hareket kontrolü ve proses otomasyonunun kalbinde yer alan PLC (Programlanabilir Mantıksal Denetleyici) ve servo sistemler, doğru mühendislik yaklaşımıyla entegre edilmediğinde hatta darboğazlara ve maliyetli arızalara yol açabilir. Bu makalede; Türkiye’deki üretim tesisleri, OEM makine üreticileri ve teknik satın alma ekipleri için teknik parametrelere dayalı PLC ve servo sistem seçim süreçleri ele alınmaktadır.
PLC Seçiminde Dikkat Edilmesi Gereken Temel Mimari Parametreler
Bir otomasyon projesinin ilk aşamasında doğru PLC platformunu seçmek, sistemin gelecekteki genişleme kapasitesini ve iletişim performansını doğrudan etkiler. Yanlış işlemci kapasitesi veya yetersiz haberleşme protokolü seçimi, hattın gerçek zamanlı yanıt verme kabiliyetini sınırlar.
İşlem Kapasitesi ve Tarama Süresi (Scan Time)
Eksen sayısı fazla olan yüksek hızlı paketleme, doldurma veya boy kesme hatlarında PLC’nin komut işleme hızı kritik rol oynar. Tarama süresi, girişlerin okunması, mantık kodunun yürütülmesi ve çıkışların güncellenmesi döngüsünü ifade eder. Hassas pozisyonlama gerektiren uygulamalarda, milisaniye altı yanıt sürelerine sahip endüstriyel kontrolörler tercih edilmelidir.
Haberleşme Protokolleri ve Senkronizasyon
Servo sürücüler ile PLC arasındaki veri alışverişi, çevrim süresi ve senkronizasyon ihtiyacına göre tasarlanmalıdır. Mitsubishi Electric odaklı hareket kontrolü uygulamalarında aşağıdaki ağ yapıları değerlendirilebilir:
- CC-Link IE TSN: Zaman hassasiyetinin önemli olduğu hareket kontrolü ve ağ mimarilerinde değerlendirilebilen bir endüstriyel Ethernet yaklaşımıdır.
- SSCNET III/H: Uygun PLC ve servo ailesiyle çok eksenli hareket kontrolü uygulamalarında kullanılabilen senkron haberleşme yapısıdır.
- EtherCAT: Uygun ürün arayüzü ve sistem mimarisi bulunduğunda yüksek performanslı çok eksenli kontrol uygulamalarında tercih edilebilir.
Saha uygulamalarınızda ihtiyaç duyulan haberleşme altyapısını belirlemek için BZdinamik Endüstriyel Otomasyon sayfamızdaki sistem çözümlerini inceleyebilirsiniz.
Servo Motor ve Sürücü Seçiminde Mühendislik Hesaplamaları
Servo sistem seçimi yalnızca tork ve devir değerlerine bakılarak yapılamaz. Dinamik yük analizi, atalet oranı ve görev çevrimi (duty cycle) dikkate alınmalıdır.
Atalet Oranı (Inertia Ratio) ve Dinamik Yanıt
Yük ataletinin motor mil ataletine oranı (J_yük / J_motor), sistemin kararlılığı için belirleyicidir. Yüksek atalet uyumsuzluğu, eksende aşırı aşım (overshoot), titreşim ve sürücüde alarm durumlarına yol açabilir. Hedef oran; mekanik yapı, çevrim süresi, redüktör, kontrol modu ve seçilen servo ailesine göre mühendislik hesabıyla belirlenmelidir.
Tork-Hız Eğrileri ve Kesintisiz Çalışma Bölgesi
Servo motor seçiminde sürekli tork (T_nominal) ve tepe tork (T_peak) değerleri uygulamanın profili ile eşleştirilmelidir. Hızlanma ve yavaşlama anlarında ihtiyaç duyulan anlık tork, tepe tork limitini aşmamalı; sürekli çalışma torku ise motorun nominal tork eğrisi içinde kalmalıdır.
Sistemleriniz için uygun motor ve sürücü konfigürasyonlarını değerlendirmek üzere BZdinamik Servo Sistemler sayfasını inceleyebilirsiniz.
PLC ve Servo Sistem Karşılaştırma ve Seçim Matrisi
Farklı uygulama tiplerine göre kontrolör ve tahrik sistemi konfigürasyonu değişiklik gösterir. Aşağıdaki tablo, temel uygulama senaryoları için genel bir mühendislik seçim rehberi sunmaktadır:
| Uygulama Tipi | Kontrolör Seviyesi | Tahrik Tipi | Haberleşme İhtiyacı | Öne Çıkan Seçim Kriteri |
|---|---|---|---|---|
| Konveyör & Basit Taşıma | Standart Compact PLC | Inverter / Asenkron Motor | Modbus RTU / Profibus | Düşük maliyet, kolay devreye alma |
| Yüksek Hızlı Etiketleme | Gelişmiş PLC / Motion Controller | Standart Servo Sistem | CANopen / EtherCAT | Hızlı tepki süresi, harici enkoder girdisi |
| Çok Eksenli Kartezyan / Robotik | Motion Controller / Yüksek Segment PLC | Mutlak (Absolute) Enkoderli Servo | EtherCAT / PROFINET IRT | Tam senkronizasyon, düşük atalet oranı |
| Hassas Boy Kesme & Uçar Testere | Dedike Hareket Kontrolörü | Yüksek Dinamikli Servo + Planet Redüktör | Real-Time Ethernet | Yüksek tepe torku, milisaniye altı tarama |
Uygulama Alanları ve Saha Senaryoları
Teknik gereksinimlerin doğru tespit edilmesi, hem ilk yatırım maliyetini (CAPEX) kontrol altında tutar hem de işletme maliyetlerini (OPEX) düşürür.
Özel Makine İmalatında Eksen Yönetimi
OEM makine imalatçıları için kart değişimi, hızlı format geçişleri ve esnek üretim hatları ön plandadır. Mutlak (absolute) enkoderli servo sistemler kullanıldığında, elektrik kesintileri sonrası sıfırlama (homing) prosedürüne gerek kalmadan üretim devam edebilir. Bu da toplam duruş sürelerini belirgin şekilde azaltır.
Tesisinize özel mekanik ve kontrol çözümleri tasarlamak için BZdinamik Özel Makine İmalatı süreçlerimizi inceleyebilirsiniz.
Güvenlik, Kapasite ve Risk Analizi
Otomasyon sistemlerinin tasarımında ve devreye alınmasında uygulanabilir mevzuat, makine risk analizi ve ISO 13849-1 ile EN IEC 62061 gibi ilgili güvenlik standartları proje özelinde değerlendirilmelidir. Safe Torque Off (STO), Safe Stop 1 (SS1) ve Safe Limited Speed (SLS) gibi güvenlik fonksiyonlarının seçimi, hat üzerindeki mekanik risk analizlerine göre yapılmalıdır. Güvenlik, hız, yük kapasitesi ve çevresel koşullar her fabrika ortamı için özel mühendislik doğrulaması gerektirir.
Sık Sorulan Sorular
Step motor mu yoksa servo motor mu tercih edilmelidir?
Düşük hızlarda yüksek tork gerektiren, açık çevrim çalışabilen ve hassasiyet beklentisinin sınırlı olduğu düşük bütçeli uygulamalarda step motorlar uygundur. Ancak yüksek hız, değişken yük altında tork koruma, kapalı çevrim geri besleme ve yüksek dinamik yanıt gereken tüm proseslerde servo sistemler tercih edilmelidir.
Servo sistemlerde neden planet redüktör kullanılır?
Planet redüktörler, servo motorun çıkış torkunu artırırken hızı azaltır. Redüksiyon oranı, yük ataletinin motor miline yansımasını etkiler; bu nedenle oran seçimi, motor–yük atalet uyumu ve uygulamanın dinamik gereksinimleriyle birlikte değerlendirilmelidir.
Absolut (mutlak) ve inkremental (artımsal) enkoder arasındaki fark nedir?
İnkremental enkoderler konum bilgisini bağıl pulse sayımı ile tutar ve enerji kesildiğinde konumu unutur. Absolut enkoderler ise her pozisyon için benzersiz bir kod çıktısı verir; enerji kesilip gelse dahi mevcut mekanik konumu korur.
Sonuç ve Teknik Destek
Üretim hatlarında yüksek verimlilik ve hassasiyet elde etmek, PLC ve servo sistem bileşenlerinin doğru teknik parametrelerle seçilmesi ve entegre edilmesiyle mümkündür. Yanlış boyutlandırılmış bir motor veya yetersiz haberleşme altyapısına sahip bir denetleyici, tüm tesisin operasyonel performansını olumsuz etkileyebilir.
Mevcut hatlarınızın revizyonu, yeni makine projelerinizin otomasyon mimarisi veya teknik ihtiyaç analizi için BZdinamik mühendislik ekibiyle iletişime geçebilirsiniz. Projenize özel saha incelemesi, sizing (boyutlandırma) ve otomasyon mimarisi tasarımı için BZdinamik İletişim sayfası üzerinden uzmanlarımızla bağlantı kurabilirsiniz.